SOC内部集成网络MAC外设+ PHY网络芯片方案:MII/RMII 接口与 MDIO 接口

一.  简介

本文来了解一下常用的一种网络硬件方案:SOC内部集成网络MAC外设+ PHY网络芯片方案。

其中涉及的 MII接口,RMII接口(MII接口与RMII接口二选一),MDIO接口,RJ45。

二.  MII/RMII 接口,MDIO 接口 ,RJ45

本文简单了解一下内部带网络MAC的 SOC+外接一个PHY芯片,这种网络硬件方案涉及到的接口连接。

内部 MAC+ 外部 PHY+RJ45 座 ( 内置网络变压器 ) 就组成了一个完整的嵌入式网络接口硬件,如下图 所示:
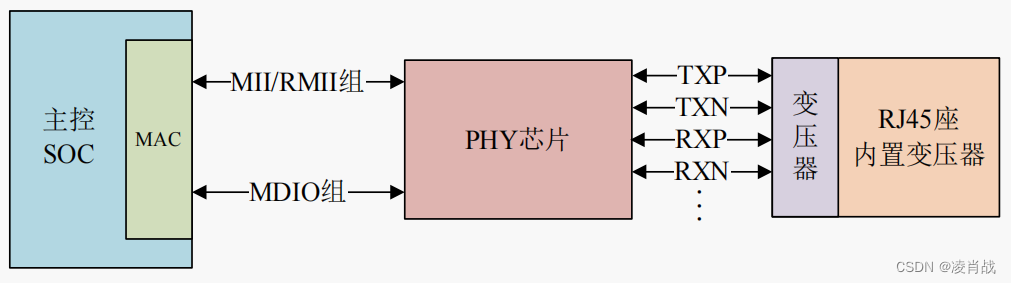
前面我们说了,内部 MAC 通过 MII/RMII 接口来与外部的 PHY 芯片连接,完成网络数据 传输,接下来我们就来学习一下什么是 MII 和 RMII 接口,以及 MDIO 接口。
注意:主控需要配置或读取 PHY 芯片,也就是读写 PHY 的内部寄存器,所以还需要一个控制接口,叫做 MIDO。MDIO 很类似 IIC,也是两根线,一根数据线叫做 MDIO,一 根时钟线叫做MDC。

1.  MII 接口

MII 全称是 Media Independent Interface ,直译过来就是介质独立接口,它是 IEEE-802.3 定义的以太网标准接口, MII 接口用于以太网 MAC 连接 PHY 芯片,连接示意图如下 所 示:
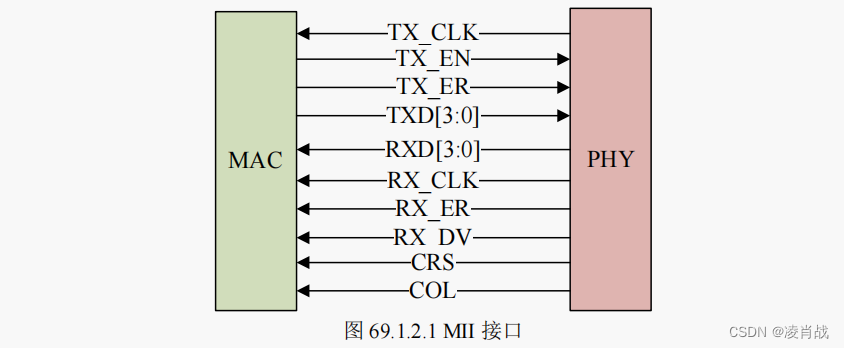
MII 接口一共有 16 根信号线,含义如下:
TX_CLK : 发送时钟,如果网速为 100M 的话时钟频率为 25MHz , 10M 网速的话时钟频率为 2.5MHz ,此时钟由 PHY 产生并发送给 MAC 。
TX_EN : 发送使能信号。
TX_ER : 发送错误信号,高电平有效,表示 TX_ER 有效期内传输的数据无效。 10Mpbs 网 速下 TX_ER 不起作用。
TXD[3:0] :发送数据信号线,一共 4 根。
RXD[3:0] : 接收数据信号线,一共 4 根。
RX_CLK : 接收时钟信号,如果网速为 100M 的话时钟频率为 25MHz , 10M 网速的话时钟频率为 2.5MHz , RX_CLK 也是由 PHY 产生的。
RX_ER : 接收错误信号,高电平有效,表示 RX_ER 有效期内传输的数据无效。 10Mpbs 网速下 RX_ER 不起作用。
RX_DV : 接收数据有效,作用类似 TX_EN 。
CRS : 载波侦听信号。
COL : 冲突检测信号。
MII 接口的缺点就是所需信号线太多,这还没有算 MDIO 和 MDC 这两根管理接口的数据线,因此 MII 接口使用已经越来越少了。

2.  RMII 接口

RMII 全称是 Reduced Media Independent Interface ,翻译过来就是精简的介质独立接口,也就是 MII 接口的精简版本。 RMII 接口只需要 7 根数据线,相比 MII 直接减少了 9 根,极大的 方便了板子布线, RMII 接口连接 PHY 芯片的示意图如图 69.1.2.2 所示:
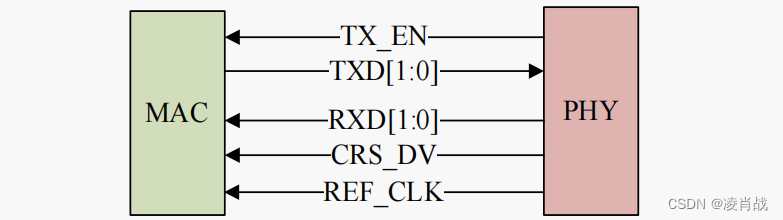
TX_EN : 发送使能信号。
TXD[1:0] : 发送数据信号线,一共 2 根。
RXD[1:0] :接收数据信号线,一共 2 根。
CRS_DV : 相当于 MII 接口中的 RX_DV 和 CRS 这两个信号的混合。
REF_CLK : 参考时钟,由外部时钟源提供, 频率为 50MHz 。这里与 MII 不同, MII 的接 收和发送时钟是独立分开的,而且都是由 PHY 芯片提供的。

除了 MII 和 RMII 以外,还有其他接口,比如 GMII、RGMII、SMII、SMII 等,关于其他接口基本都是大同小异的,这里就不做讲解了。正点原子 ALPAH 开发板上的两个网口都是采 用 RMII 接口来连接 MAC 与外部 PHY 芯片。

3.  MDIO 接口

MDIO 全称是 Management Data Input/Output ,直译过来就是管理数据输入输出接口,是一个简单的两线串行接口,一根 MDIO 数据线,一根 MDC 时钟线。
驱动程序可以通过 MDIO 和 MDC 这两根线访问 PHY 芯片的任意一个寄存器。
MDIO 接口支持多达 32 个 PHY 。同一时刻 内只能对一个 PHY 进行操作,那么如何区分这 32 个 PHY 芯片呢?
和 IIC 一样,使用器件地址 即可。同一 MDIO 接口下的所有 PHY 芯片,其器件地址不能冲突,必须保证唯一,具体器件 地址值要查阅相应的 PHY 数据手册。
因此, MAC 和外部 PHY 芯片进行连接的时候主要是 MII/RMII 和 MDIO 接口,另外可能 还需要复位、中断等其他引脚。

4.  RJ45 接口

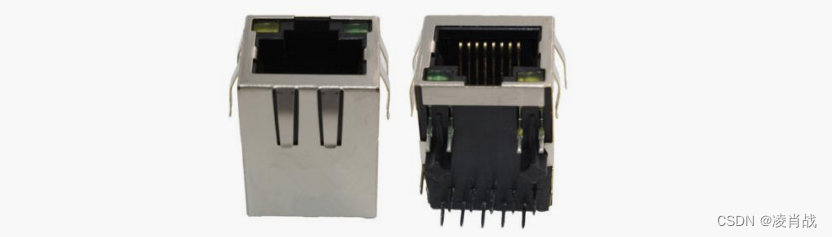
网络设备是通过网线连接起来的,插入网线的叫做 RJ45 座,如下图 所示:
RJ45 座要与 PHY 芯片连接在一起,但是中间需要一个网络变压器,网络变压器用于隔离以及滤波等,网络变压器也是一个芯片,外形一般下图所 示:
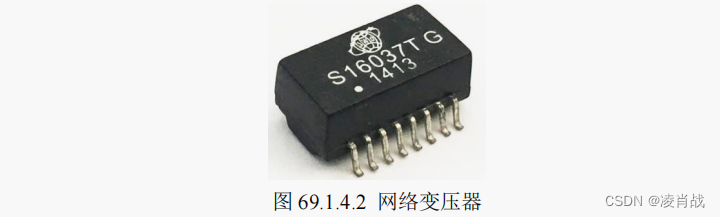
但是现在很多 RJ45 座子内部已经集成了网络变压器,比如,正点原子 ALPHA 开发板所使用 的 HR911105A 就是内置网络变压器的 RJ45 座。内置网络变压器的 RJ45 座和不内置的引脚一 样,但是一般不内置的 RJ45 座会短一点。
注意:
因此,大家在画板时一定要考虑你所使用的 RJ45 座是否内置网络变压器,如果不内置的话就要自行添加网络变压器部分电路!!!同理,如果你所设计的硬件是需要内置网络变压器的 RJ45 座,肯定不能随便焊接一个不内置变压器的 RJ45 座,否则网络工作不正常!
RJ45 座子上一般有两个灯,一个黄色 ( 橙色 ) ,一个绿色,绿色亮的话表示网络连接正常, 黄色闪烁的话说明当前正在进行网络通信。这两个灯由 PHY 芯片控制, PHY 芯片会有两个引 脚来连接 RJ45 座上的这两个灯。

本文来自互联网用户投稿,该文观点仅代表作者本人,不代表本站立场。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如若转载,请注明出处:http://www.tpcf.cn/news/784509.html

如若内容造成侵权/违法违规/事实不符,请联系多彩编程网进行投诉反馈email:809451989@qq.com,一经查实,立即删除!

相关文章

2024系统架构师---面向对象架构风格的概念与应用

面向对象架构风格是一种以对象为中心的软件设计和开发方法,强调数据(属性)和行为(方法)的封装、继承和多态。在面向对象架构中,系统被视为一组相互作用的对象集合,每个对象代表了现实世界中的实…

JavaWeb学习笔记01

一、教程简介 全新JAVAWEB(里程碑版) 一套更适合后端工程师学习的WEB教程 All in Java 1、后端 ① Spring全家桶及微服务框架 ② 高性能数据库和消息组件 ③ Web攻击防护安全控制手段 ④ 其他第三方SDK生态环境 ...... 2、前端 ① 视图三大件&…

【备忘录】Docker 2375远程端口安全漏洞解决

最近为了项目需要,把docker 的远程端口2375 给开放了。不出意外出意外了。没多久,网站报流量告警,第一反应就是开放2375这个端口问题导致,毫不迟疑直接切换服务器。关闭该台服务器的docker服务,并逐步清理掉挖矿进程&a…

存放自定义数据类型的大/小根堆定义

要将小于&#xff08;<&#xff09;运算符重载函数改为适用于小根堆&#xff08;即最小堆&#xff09;&#xff0c;您需要确保当传入对象的值小于当前对象的值时&#xff0c;函数返回true。这样&#xff0c;当您构建堆时&#xff0c;具有较小值的节点会被放置在较高的层次&a…

从0到1手把手撸码搭建后台管理系统

从0到1手把手撸码搭建后台管理系统 第一章:系统介绍开发目的与过程 要使用 Vue3 搭建后台&#xff0c;你可以按照以下步骤进行&#xff1a; 安装 Vue3&#xff1a;使用包管理工具&#xff08;如 npm 或 yarn&#xff09;安装 Vue3。选择构建工具&#xff1a;选择一个适合的构…

课时81:流程控制_循环控制_continue实践

1.4.3 continue实践 学习目标 这一节&#xff0c;我们从 基础知识、简单实践、小结 三个方面来学习。 基础知识 简介 continue命令是在处理过程中跳出循环的一种简单方法。可以使用continue命令跳出当前的循环直接进入到下一个循环&#xff0c;包括for、while、until等。co…

Day35:学习尚上优选项目

学习计划&#xff1a;完成尚硅谷的尚上优选项目 学习进度&#xff1a;尚上优选项目 知识点&#xff1a; 四、 搭建平台管理端前端环境 权限管理模块-用户管理 开发为用户分配角色接口用户管理前端测试 权限管理模块-菜单管理 菜单管理需求菜单表设计开发菜单管理CRUD接口开…

给web开发零基础小白的简明入门教程

1.网页三大件&#xff1a;HTML、CSS、JS HTML&#xff08;HyperText Markup Language超文本标记语言&#xff09;&#xff1a;构成网页的结构&#xff0c;结构由元素&#xff08;标签&#xff09;组成。 CSS&#xff08;Cascading Style Sheets层叠样式表&#xff09;&#xf…

选择排序及其优化

目录 思想&#xff1a; 代码&#xff1a; 代码优化&#xff1a; 需要注意的特殊情况&#xff1a; 可能出现的所有特殊情况&#xff1a; 优化完成代码&#xff1a; 思想&#xff1a; 每一次遍历数组&#xff0c;选择出最大或最小的数&#xff0c;将其与数组末尾或首位进行…

springboot下

springboot 常用注解介绍 按需开启自动配置项特征介绍 自动配置原理 静态资源配置原理解析 rest风格请求映射 自定义入参的converter实现 springbootApplication启动流程 启动类 一些操作的赋值 启动器类型赋值 用加载器加载接口的实现类 刷新上下文

npm镜像源证书过期问题解决

title: npm镜像源证书过期 search: 2024-02-29 文章目录 Failed to check for updates 问题ERR_PNPM_NO_PKG_MANIFESTnpm缓存清除指令权限不足导致删除不了解决方案npm创建基础配资文件 Failed to check for updates 问题 错误描述如上 检查完 node,vue,npm 的版本后都没啥问…

css3之3D转换transform

css3之3D转换 一.特点二.坐标系三.3D移动&#xff08;translate3d)1.概念2.透视&#xff08;perpective)(近大远小&#xff09;&#xff08;写在父盒子上&#xff09; 四.3D旋转&#xff08;rotate3d)1.概念2.左手准则3.呈现&#xff08;transfrom-style)&#xff08;写父级盒子…

kali linux 解决无线驱动程序问题

Troubleshooting wireless driver issues in Linux can be a frustrating experience if you don’t know what to look for。 This article is meant to be used as a general guideline to better help you find the information you need to solve your wireless issues。 C…

python中的int函数和java中的Integer.parseInt方法

将字符串转换为整数 print(int(‘123’)) # 输出: 123 将浮点数向下取整为整数 print(int(3.14)) # 输出: 3 将布尔值转换为整数 print(int(True)) # 输出: 1 print(int(False)) # 输出: 0 使用指定的进制转换字符串为整数 print(int(‘1010’, 2)) # 输出: 10&#xff…

常见的ADB命令,涵盖了连接设备、安装应用、文件操作、日志调试、应用管理等多个方面

理解了&#xff0c;以下是一个更广泛的ADB命令列表&#xff0c;包括各种应用场景&#xff1a; ### 连接设备和管理连接&#xff1a; 1. adb devices&#xff1a;列出已连接的设备。 2. adb connect <设备IP>&#xff1a;连接到指定IP地址的设备。 3. adb disconnect <…

价值1万元的定制版跑分源码 微信支付宝跑分源码,微信支付宝跑分源码

价值1万元的定制版跑分源码 微信支付宝跑分源码&#xff0c;微信支付宝跑分源码|开代理|自动抢单接单。 此类“跑分”操作究竟是如何运作的呢?以一项“为游戏平台提供微信充值接口”的项目说明来举例:用户成功注册并进一步完善用户信息后&#xff0c;就可以抢单&#xff0c;抢…

ESP8266

一、简介 ESP8266:芯片 ESP8266-NodeMCU:方便对ESP8266芯片操作。 模块内嵌TCP/IP协议栈&#xff0c;可以实现串口、WIFI之间的数据转换传输。 产品特性 支持无线802.11b/g/n三种标准 支持STA/APSTAAP三种工作模式 支持TCP/IP协议栈&#xff0c;支持多路TCP Client连接 内置…

阿里云优惠券一键领取入口分享

阿里云作为国内领先的云计算服务提供商&#xff0c;以其稳定、高效的服务赢得了广大用户的信赖。为了吸引更多用户上云&#xff0c;阿里云经常推出各种优惠活动&#xff0c;其中就包括阿里云优惠券。本文将为大家分享阿里云优惠券一键领取入口&#xff0c;帮助大家快速获取优惠…

【ONE·基础算法 || 链表】

总言 主要内容&#xff1a;编程题举例&#xff0c;熟悉理解单链表类题型。       文章目录 总言1、链表2、两数相加&#xff08;medium&#xff09;2.1、题解 3、两两交换链表中的节点&#xff08;medium&#xff09;3.1、题解 4、重排链表&#xff08;medium&#xff09;4…

并联机器人建模【1】-Delta机器人简介与工作空间分析

并联机器人建模【1】 1. 简介1.1 Delta机器人的结构特点1.2 发展历史2. 工作空间分析3. 运动学正解4. 运动学逆解参考资料引言: Delta机器人(图4)有三组平行的手臂和旋转式或线性驱动器。当对驱动器施加作用力时,末端执行器会在x、y和z轴上移动但是不会出现旋转。Delta机器人…