本文仅供学习使用
本文参考:
B站:DR_CAN
Dr. CAN学习笔记-Ch00 - 数学知识基础
- 1. Ch0-1矩阵的导数运算
- 1.1标量向量方程对向量求导,分母布局,分子布局
- 1.1.1 标量方程对向量的导数
- 1.1.2 向量方程对向量的导数
- 1.2 案例分析,线性回归
- 1.3 矩阵求导的链式法则
- 2. Ch0-2 特征值与特征向量
- 2.1 定义
- 2.1.1 线性变换
- 2.1.2 求解特征值,特征向量
- 2.1.3 应用:对角化矩阵——解耦Decouple
- 2.2 Summary
- 3. Ch0-3线性化Linearization
- 3.1 线性系统 Linear System 与 叠加原理 Superposition
- 3.2 线性化:Taylor Series
- 3.3 Summary
- 4. Ch0-4线性时不变系统中的冲激响应与卷积
- 4.1 LIT System:Linear Time Invariant
- 4.2 卷积 Convolution
- 4.3 单位冲激 Unit Impulse——Dirac Delta
- 5. Ch0-5Laplace Transform of Convolution卷积的拉普拉斯变换
- 6. Ch0-6复数Complex Number
- 7. Ch0-7欧拉公式的证明
- 8. Ch0-8Matlab/Simulink传递函数Transfer Function
- 9. Ch0-9阈值选取-机器视觉中应用正态分布和6-sigma
1. Ch0-1矩阵的导数运算
1.1标量向量方程对向量求导,分母布局,分子布局
1.1.1 标量方程对向量的导数
- y y y 为 一元向量 或 二元向量

- y y y为多元向量
y ⃗ = [ y 1 , y 2 , ⋯ , y n ] ⇒ ∂ f ( y ⃗ ) ∂ y ⃗ \vec{y}=\left[ y_1,y_2,\cdots ,y_{\mathrm{n}} \right] \Rightarrow \frac{\partial f\left( \vec{y} \right)}{\partial \vec{y}} y=[y1,y2,⋯,yn]⇒∂y∂f(y)
其中: f ( y ⃗ ) f\left( \vec{y} \right) f(y) 为标量 1 × 1 1\times 1 1×1, y ⃗ \vec{y} y为向量 1 × n 1\times n 1×n
分母布局 Denominator Layout——行数与分母相同
∂ f ( y ⃗ ) ∂ y ⃗ = [ ∂ f ( y ⃗ ) ∂ y 1 ⋮ ∂ f ( y ⃗ ) ∂ y n ] n × 1 \frac{\partial f\left( \vec{y} \right)}{\partial \vec{y}}=\left[ \begin{array}{c} \frac{\partial f\left( \vec{y} \right)}{\partial y_1}\\ \vdots\\ \frac{\partial f\left( \vec{y} \right)}{\partial y_{\mathrm{n}}}\\ \end{array} \right] _{n\times 1} ∂y∂f(y)= ∂y1∂f(y)⋮∂yn∂f(y) n×1分子布局 Nunerator Layout——行数与分子相同
∂ f ( y ⃗ ) ∂ y ⃗ = [ ∂ f ( y ⃗ ) ∂ y 1 ⋯ ∂ f ( y ⃗ ) ∂ y n ] 1 × n \frac{\partial f\left( \vec{y} \right)}{\partial \vec{y}}=\left[ \begin{matrix} \frac{\partial f\left( \vec{y} \right)}{\partial y_1}& \cdots& \frac{\partial f\left( \vec{y} \right)}{\partial y_{\mathrm{n}}}\\ \end{matrix} \right] _{1\times n} ∂y∂f(y)=[∂y1∂f(y)⋯∂yn∂f(y)]1×n
1.1.2 向量方程对向量的导数
f ⃗ ( y ⃗ ) = [ f ⃗ 1 ( y ⃗ ) ⋮ f ⃗ n ( y ⃗ ) ] n × 1 , y ⃗ = [ y 1 ⋮ y m ] m × 1 \vec{f}\left( \vec{y} \right) =\left[ \begin{array}{c} \vec{f}_1\left( \vec{y} \right)\\ \vdots\\ \vec{f}_{\mathrm{n}}\left( \vec{y} \right)\\ \end{array} \right] _{n\times 1},\vec{y}=\left[ \begin{array}{c} y_1\\ \vdots\\ y_{\mathrm{m}}\\ \end{array} \right] _{\mathrm{m}\times 1} f(y)= f1(y)⋮fn(y) n×1,y= y1⋮ym m×1
∂ f ⃗ ( y ⃗ ) n × 1 ∂ y ⃗ m × 1 = [ ∂ f ⃗ ( y ⃗ ) ∂ y 1 ⋮ ∂ f ⃗ ( y ⃗ ) ∂ y m ] m × 1 = [ ∂ f 1 ( y ⃗ ) ∂ y 1 ⋯ ∂ f n ( y ⃗ ) ∂ y 1 ⋮ ⋱ ⋮ ∂ f 1 ( y ⃗ ) ∂ y m ⋯ ∂ f n ( y ⃗ ) ∂ y m ] m × n \frac{\partial \vec{f}\left( \vec{y} \right) _{n\times 1}}{\partial \vec{y}_{\mathrm{m}\times 1}}=\left[ \begin{array}{c} \frac{\partial \vec{f}\left( \vec{y} \right)}{\partial y_1}\\ \vdots\\ \frac{\partial \vec{f}\left( \vec{y} \right)}{\partial y_{\mathrm{m}}}\\ \end{array} \right] _{\mathrm{m}\times 1}=\left[ \begin{matrix} \frac{\partial f_1\left( \vec{y} \right)}{\partial y_1}& \cdots& \frac{\partial f_{\mathrm{n}}\left( \vec{y} \right)}{\partial y_1}\\ \vdots& \ddots& \vdots\\ \frac{\partial f_1\left( \vec{y} \right)}{\partial y_{\mathrm{m}}}& \cdots& \frac{\partial f_{\mathrm{n}}\left( \vec{y} \right)}{\partial y_{\mathrm{m}}}\\ \end{matrix} \right] _{\mathrm{m}\times \mathrm{n}} ∂ym×1∂f(y)n×1= ∂y1∂f(y)⋮∂ym∂f(y) m×1= ∂y1∂f1(y)⋮∂ym∂f1(y)⋯⋱⋯∂y1∂fn(y)⋮∂ym∂fn(y) m×n, 为分母布局
若: y ⃗ = [ y 1 ⋮ y m ] m × 1 , A = [ a 11 ⋯ a 1 n ⋮ ⋱ ⋮ a m 1 ⋯ a m n ] \vec{y}=\left[ \begin{array}{c} y_1\\ \vdots\\ y_{\mathrm{m}}\\ \end{array} \right] _{\mathrm{m}\times 1}, A=\left[ \begin{matrix} a_{11}& \cdots& a_{1\mathrm{n}}\\ \vdots& \ddots& \vdots\\ a_{\mathrm{m}1}& \cdots& a_{\mathrm{mn}}\\ \end{matrix} \right] y= y1⋮ym m×1,A= a11⋮am1⋯⋱⋯a1n⋮amn , 则有:
- ∂ A y ⃗ ∂ y ⃗ = A T \frac{\partial A\vec{y}}{\partial \vec{y}}=A^{\mathrm{T}} ∂y∂Ay=AT(分母布局)
- ∂ y ⃗ T A y ⃗ ∂ y ⃗ = A y ⃗ + A T y ⃗ \frac{\partial \vec{y}^{\mathrm{T}}A\vec{y}}{\partial \vec{y}}=A\vec{y}+A^{\mathrm{T}}\vec{y} ∂y∂yTAy=Ay+ATy, 当 A = A T A=A^{\mathrm{T}} A=AT时, ∂ y ⃗ T A y ⃗ ∂ y ⃗ = 2 A y ⃗ \frac{\partial \vec{y}^{\mathrm{T}}A\vec{y}}{\partial \vec{y}}=2A\vec{y} ∂y∂yTAy=2Ay
若为分子布局,则有: ∂ A y ⃗ ∂ y ⃗ = A \frac{\partial A\vec{y}}{\partial \vec{y}}=A ∂y∂Ay=A
1.2 案例分析,线性回归
- ∂ A y ⃗ ∂ y ⃗ = A T \frac{\partial A\vec{y}}{\partial \vec{y}}=A^{\mathrm{T}} ∂y∂Ay=AT(分母布局)
- ∂ y ⃗ T A y ⃗ ∂ y ⃗ = A y ⃗ + A T y ⃗ \frac{\partial \vec{y}^{\mathrm{T}}A\vec{y}}{\partial \vec{y}}=A\vec{y}+A^{\mathrm{T}}\vec{y} ∂y∂yTAy=Ay+ATy, 当 A = A T A=A^{\mathrm{T}} A=AT时, ∂ y ⃗ T A y ⃗ ∂ y ⃗ = 2 A y ⃗ \frac{\partial \vec{y}^{\mathrm{T}}A\vec{y}}{\partial \vec{y}}=2A\vec{y} ∂y∂yTAy=2Ay
Linear Regression 线性回归
z ^ = y 1 + y 2 x ⇒ J = ∑ i = 1 n [ z i − ( y 1 + y 2 x i ) ] 2 \hat{z}=y_1+y_2x\Rightarrow J=\sum_{i=1}^n{\left[ z_i-\left( y_1+y_2x_i \right) \right] ^2} z^=y1+y2x⇒J=i=1∑n[zi−(y1+y2xi)]2
找到 y 1 , y 2 y_1,y_2 y1,y2 使得 J J J最小
z ⃗ = [ z 1 ⋮ z n ] , [ x ⃗ ] = [ 1 x 1 ⋮ ⋮ 1 x n ] , y ⃗ = [ y 1 y 2 ] ⇒ z ⃗ ^ = [ x ⃗ ] y ⃗ = [ y 1 + y 2 x 1 ⋮ y 1 + y 2 x n ] \vec{z}=\left[ \begin{array}{c} z_1\\ \vdots\\ z_{\mathrm{n}}\\ \end{array} \right] ,\left[ \vec{x} \right] =\left[ \begin{array}{l} 1& x_1\\ \vdots& \vdots\\ 1& x_{\mathrm{n}}\\ \end{array} \right] ,\vec{y}=\left[ \begin{array}{c} y_1\\ y_2\\ \end{array} \right] \Rightarrow \hat{\vec{z}}=\left[ \vec{x} \right] \vec{y}=\left[ \begin{array}{c} y_1+y_2x_1\\ \vdots\\ y_1+y_2x_{\mathrm{n}}\\ \end{array} \right] z= z1⋮zn ,[x]= 1⋮1x1⋮xn ,y=[y1y2]⇒z^=[x]y= y1+y2x1⋮y1+y2xn
J = [ z ⃗ − z ⃗ ^ ] T [ z ⃗ − z ⃗ ^ ] = [ z ⃗ − [ x ⃗ ] y ⃗ ] T [ z ⃗ − [ x ⃗ ] y ⃗ ] = z ⃗ z ⃗ T − z ⃗ T [ x ⃗ ] y ⃗ − y ⃗ T [ x ⃗ ] T z ⃗ + y ⃗ T [ x ⃗ ] T [ x ⃗ ] y ⃗ J=\left[ \vec{z}-\hat{\vec{z}} \right] ^{\mathrm{T}}\left[ \vec{z}-\hat{\vec{z}} \right] =\left[ \vec{z}-\left[ \vec{x} \right] \vec{y} \right] ^{\mathrm{T}}\left[ \vec{z}-\left[ \vec{x} \right] \vec{y} \right] =\vec{z}\vec{z}^{\mathrm{T}}-\vec{z}^{\mathrm{T}}\left[ \vec{x} \right] \vec{y}-\vec{y}^{\mathrm{T}}\left[ \vec{x} \right] ^{\mathrm{T}}\vec{z}+\vec{y}^{\mathrm{T}}\left[ \vec{x} \right] ^{\mathrm{T}}\left[ \vec{x} \right] \vec{y} J=[z−z^]T[z−z^]=[z−[x]y]T[z−[x]y]=zzT−zT[x]y−yT[x]Tz+yT[x]T[x]y
其中: ( z ⃗ T [ x ⃗ ] y ⃗ ) T = y ⃗ T [ x ⃗ ] T z ⃗ \left( \vec{z}^{\mathrm{T}}\left[ \vec{x} \right] \vec{y} \right) ^{\mathrm{T}}=\vec{y}^{\mathrm{T}}\left[ \vec{x} \right] ^{\mathrm{T}}\vec{z} (zT[x]y)T=yT[x]Tz, 则有:
J = z ⃗ z ⃗ T − 2 z ⃗ T [ x ⃗ ] y ⃗ + y ⃗ T [ x ⃗ ] T [ x ⃗ ] y ⃗ J=\vec{z}\vec{z}^{\mathrm{T}}-2\vec{z}^{\mathrm{T}}\left[ \vec{x} \right] \vec{y}+\vec{y}^{\mathrm{T}}\left[ \vec{x} \right] ^{\mathrm{T}}\left[ \vec{x} \right] \vec{y} J=zzT−2zT[x]y+yT[x]T[x]y
进而:
∂ J ∂ y ⃗ = 0 − 2 ( z ⃗ T [ x ⃗ ] ) T + 2 [ x ⃗ ] T [ x ⃗ ] y ⃗ = ∇ y ⃗ ⟹ ∂ J ∂ y ⃗ ∗ = 0 , y ⃗ ∗ = ( [ x ⃗ ] T [ x ⃗ ] ) − 1 [ x ⃗ ] T z ⃗ \frac{\partial J}{\partial \vec{y}}=0-2\left( \vec{z}^{\mathrm{T}}\left[ \vec{x} \right] \right) ^{\mathrm{T}}+2\left[ \vec{x} \right] ^{\mathrm{T}}\left[ \vec{x} \right] \vec{y}=\nabla \vec{y}\Longrightarrow \frac{\partial J}{\partial \vec{y}^*}=0,\vec{y}^*=\left( \left[ \vec{x} \right] ^{\mathrm{T}}\left[ \vec{x} \right] \right) ^{-1}\left[ \vec{x} \right] ^{\mathrm{T}}\vec{z} ∂y∂J=0−2(zT[x])T+2[x]T[x]y=∇y⟹∂y∗∂J=0,y∗=([x]T[x])−1[x]Tz
其中: ( [ x ⃗ ] T [ x ⃗ ] ) − 1 \left( \left[ \vec{x} \right] ^{\mathrm{T}}\left[ \vec{x} \right] \right) ^{-1} ([x]T[x])−1不一定有解,则 y ⃗ ∗ \vec{y}^* y∗无法得到解析解——定义初始 y ⃗ ∗ \vec{y}^* y∗, y ⃗ ∗ = y ⃗ ∗ − α ∇ , α = [ α 1 0 0 α 2 ] \vec{y}^*=\vec{y}^*-\alpha \nabla ,\alpha =\left[ \begin{matrix} \alpha _1& 0\\ 0& \alpha _2\\ \end{matrix} \right] y∗=y∗−α∇,α=[α100α2]
其中: α \alpha α称为学习率,对 x x x而言则需进行归一化
1.3 矩阵求导的链式法则
标量函数: J = f ( y ( u ) ) , ∂ J ∂ u = ∂ J ∂ y ∂ y ∂ u J=f\left( y\left( u \right) \right) ,\frac{\partial J}{\partial u}=\frac{\partial J}{\partial y}\frac{\partial y}{\partial u} J=f(y(u)),∂u∂J=∂y∂J∂u∂y
标量对向量求导: J = f ( y ⃗ ( u ⃗ ) ) , y ⃗ = [ y 1 ( u ⃗ ) ⋮ y m ( u ⃗ ) ] m × 1 , u ⃗ = [ u ⃗ 1 ⋮ u ⃗ n ] n × 1 J=f\left( \vec{y}\left( \vec{u} \right) \right) ,\vec{y}=\left[ \begin{array}{c} y_1\left( \vec{u} \right)\\ \vdots\\ y_{\mathrm{m}}\left( \vec{u} \right)\\ \end{array} \right] _{m\times 1},\vec{u}=\left[ \begin{array}{c} \vec{u}_1\\ \vdots\\ \vec{u}_{\mathrm{n}}\\ \end{array} \right] _{\mathrm{n}\times 1} J=f(y(u)),y= y1(u)⋮ym(u) m×1,u= u1⋮un n×1
分析: ∂ J 1 × 1 ∂ u n × 1 n × 1 = ∂ J ∂ y m × 1 m × 1 ∂ y m × 1 ∂ u n × 1 n × m \frac{\partial J_{1\times 1}}{\partial u_{\mathrm{n}\times 1}}_{\mathrm{n}\times 1}=\frac{\partial J}{\partial y_{m\times 1}}_{m\times 1}\frac{\partial y_{m\times 1}}{\partial u_{\mathrm{n}\times 1}}_{\mathrm{n}\times \mathrm{m}} ∂un×1∂J1×1n×1=∂ym×1∂Jm×1∂un×1∂ym×1n×m 无法相乘
y ⃗ = [ y 1 ( u ⃗ ) y 2 ( u ⃗ ) ] 2 × 1 , u ⃗ = [ u ⃗ 1 u ⃗ 2 u ⃗ 3 ] 3 × 1 \vec{y}=\left[ \begin{array}{c} y_1\left( \vec{u} \right)\\ y_2\left( \vec{u} \right)\\ \end{array} \right] _{2\times 1},\vec{u}=\left[ \begin{array}{c} \vec{u}_1\\ \vec{u}_2\\ \vec{u}_3\\ \end{array} \right] _{3\times 1} y=[y1(u)y2(u)]2×1,u= u1u2u3 3×1
J = f ( y ⃗ ( u ⃗ ) ) , ∂ J ∂ u ⃗ = [ ∂ J ∂ u ⃗ 1 ∂ J ∂ u ⃗ 2 ∂ J ∂ u ⃗ 3 ] 3 × 1 ⟹ ∂ J ∂ u ⃗ 1 = ∂ J ∂ y 1 ∂ y 1 ( u ⃗ ) ∂ u ⃗ 1 + ∂ J ∂ y 2 ∂ y 2 ( u ⃗ ) ∂ u ⃗ 1 ∂ J ∂ u ⃗ 2 = ∂ J ∂ y 1 ∂ y 1 ( u ⃗ ) ∂ u ⃗ 2 + ∂ J ∂ y 2 ∂ y 2 ( u ⃗ ) ∂ u ⃗ 2 ∂ J ∂ u ⃗ 3 = ∂ J ∂ y 1 ∂ y 1 ( u ⃗ ) ∂ u ⃗ 3 + ∂ J ∂ y 2 ∂ y 2 ( u ⃗ ) ∂ u ⃗ 3 ⟹ ∂ J ∂ u ⃗ = [ ∂ y 1 ( u ⃗ ) ∂ u ⃗ 1 ∂ y 2 ( u ⃗ ) ∂ u ⃗ 1 ∂ y 1 ( u ⃗ ) ∂ u ⃗ 2 ∂ y 2 ( u ⃗ ) ∂ u ⃗ 2 ∂ y 1 ( u ⃗ ) ∂ u ⃗ 3 ∂ y 2 ( u ⃗ ) ∂ u ⃗ 3 ] 3 × 2 [ ∂ J ∂ y 1 ∂ J ∂ y 2 ] 2 × 2 = ∂ y ⃗ ( u ⃗ ) ∂ u ⃗ ∂ J ∂ y ⃗ J=f\left( \vec{y}\left( \vec{u} \right) \right) ,\frac{\partial J}{\partial \vec{u}}=\left[ \begin{array}{c} \frac{\partial J}{\partial \vec{u}_1}\\ \frac{\partial J}{\partial \vec{u}_2}\\ \frac{\partial J}{\partial \vec{u}_3}\\ \end{array} \right] _{3\times 1}\Longrightarrow \begin{array}{c} \frac{\partial J}{\partial \vec{u}_1}=\frac{\partial J}{\partial y_1}\frac{\partial y_1\left( \vec{u} \right)}{\partial \vec{u}_1}+\frac{\partial J}{\partial y_2}\frac{\partial y_2\left( \vec{u} \right)}{\partial \vec{u}_1}\\ \frac{\partial J}{\partial \vec{u}_2}=\frac{\partial J}{\partial y_1}\frac{\partial y_1\left( \vec{u} \right)}{\partial \vec{u}_2}+\frac{\partial J}{\partial y_2}\frac{\partial y_2\left( \vec{u} \right)}{\partial \vec{u}_2}\\ \frac{\partial J}{\partial \vec{u}_3}=\frac{\partial J}{\partial y_1}\frac{\partial y_1\left( \vec{u} \right)}{\partial \vec{u}_3}+\frac{\partial J}{\partial y_2}\frac{\partial y_2\left( \vec{u} \right)}{\partial \vec{u}_3}\\ \end{array} \\ \Longrightarrow \frac{\partial J}{\partial \vec{u}}=\left[ \begin{array}{l} \frac{\partial y_1\left( \vec{u} \right)}{\partial \vec{u}_1}& \frac{\partial y_2\left( \vec{u} \right)}{\partial \vec{u}_1}\\ \frac{\partial y_1\left( \vec{u} \right)}{\partial \vec{u}_2}& \frac{\partial y_2\left( \vec{u} \right)}{\partial \vec{u}_2}\\ \frac{\partial y_1\left( \vec{u} \right)}{\partial \vec{u}_3}& \frac{\partial y_2\left( \vec{u} \right)}{\partial \vec{u}_3}\\ \end{array} \right] _{3\times 2}\left[ \begin{array}{c} \frac{\partial J}{\partial y_1}\\ \frac{\partial J}{\partial y_2}\\ \end{array} \right] _{2\times 2}=\frac{\partial \vec{y}\left( \vec{u} \right)}{\partial \vec{u}}\frac{\partial J}{\partial \vec{y}} J=f(y(u)),∂u∂J= ∂u1∂J∂u2∂J∂u3∂J 3×1⟹∂u1∂J=∂y1∂J∂u1∂y1(u)+∂y2∂J∂u1∂y2(u)∂u2∂J=∂y1∂J∂u2∂y1(u)+∂y2∂J∂u2∂y2(u)∂u3∂J=∂y1∂J∂u3∂y1(u)+∂y2∂J∂u3∂y2(u)⟹∂u∂J= ∂u1∂y1(u)∂u2∂y1(u)∂u3∂y1(u)∂u1∂y2(u)∂u2∂y2(u)∂u3∂y2(u) 3×2[∂y1∂J∂y2∂J]2×2=∂u∂y(u)∂y∂J
∂ J ∂ u ⃗ = ∂ y ⃗ ( u ⃗ ) ∂ u ⃗ ∂ J ∂ y ⃗ \frac{\partial J}{\partial \vec{u}}=\frac{\partial \vec{y}\left( \vec{u} \right)}{\partial \vec{u}}\frac{\partial J}{\partial \vec{y}} ∂u∂J=∂u∂y(u)∂y∂J
eg:
x ⃗ [ k + 1 ] = A x ⃗ [ k ] + B u ⃗ [ k ] , J = x ⃗ T [ k + 1 ] x ⃗ [ k + 1 ] \vec{x}\left[ k+1 \right] =A\vec{x}\left[ k \right] +B\vec{u}\left[ k \right] ,J=\vec{x}^{\mathrm{T}}\left[ k+1 \right] \vec{x}\left[ k+1 \right] x[k+1]=Ax[k]+Bu[k],J=xT[k+1]x[k+1]
∂ J ∂ u ⃗ = ∂ x ⃗ [ k + 1 ] ∂ u ⃗ ∂ J ∂ x ⃗ [ k + 1 ] = B T ⋅ 2 x ⃗ [ k + 1 ] = 2 B T x ⃗ [ k + 1 ] \frac{\partial J}{\partial \vec{u}}=\frac{\partial \vec{x}\left[ k+1 \right]}{\partial \vec{u}}\frac{\partial J}{\partial \vec{x}\left[ k+1 \right]}=B^{\mathrm{T}}\cdot 2\vec{x}\left[ k+1 \right] =2B^{\mathrm{T}}\vec{x}\left[ k+1 \right] ∂u∂J=∂u∂x[k+1]∂x[k+1]∂J=BT⋅2x[k+1]=2BTx[k+1]
2. Ch0-2 特征值与特征向量
2.1 定义
A v ⃗ = λ v ⃗ A\vec{v}=\lambda \vec{v} Av=λv
对于给定线性变换 A A A,特征向量eigenvector v ⃗ \vec{v} v 在此变换后仍与原来的方向共线,但长度可能会发生改变,其中 λ \lambda λ 为标量,即缩放比例,称其为特征值eigenvalue
2.1.1 线性变换

2.1.2 求解特征值,特征向量
A v ⃗ = λ v ⃗ ⇒ ( A − λ E ) v ⃗ = 0 ⇒ ∣ A − λ E ∣ = 0 A\vec{v}=\lambda \vec{v}\Rightarrow \left( A-\lambda E \right) \vec{v}=0\Rightarrow \left| A-\lambda E \right|=0 Av=λv⇒(A−λE)v=0⇒∣A−λE∣=0

2.1.3 应用:对角化矩阵——解耦Decouple
P = [ v ⃗ 1 , v ⃗ 2 ] P=\left[ \vec{v}_1,\vec{v}_2 \right] P=[v1,v2]—— coordinate transformation matrix
A P = A [ v ⃗ 1 v ⃗ 2 ] = [ A [ v 11 v 12 ] A [ v 21 v 22 ] ] = [ λ 1 v 11 λ 2 v 21 λ 1 v 12 λ 2 v 22 ] = [ v 11 v 21 v 12 v 22 ] [ λ 1 0 0 λ 2 ] = P Λ ⇒ A P = P Λ ⇒ P − 1 A P = Λ AP=A\left[ \begin{matrix} \vec{v}_1& \vec{v}_2\\ \end{matrix} \right] =\left[ \begin{matrix} A\left[ \begin{array}{c} v_{11}\\ v_{12}\\ \end{array} \right]& A\left[ \begin{array}{c} v_{21}\\ v_{22}\\ \end{array} \right]\\ \end{matrix} \right] =\left[ \begin{matrix} \lambda _1v_{11}& \lambda _2v_{21}\\ \lambda _1v_{12}& \lambda _2v_{22}\\ \end{matrix} \right] =\left[ \begin{matrix} v_{11}& v_{21}\\ v_{12}& v_{22}\\ \end{matrix} \right] \left[ \begin{matrix} \lambda _1& 0\\ 0& \lambda _2\\ \end{matrix} \right] =P\varLambda \\ \Rightarrow AP=P\varLambda \Rightarrow P^{-1}AP=\varLambda AP=A[v1v2]=[A[v11v12]A[v21v22]]=[λ1v11λ1v12λ2v21λ2v22]=[v11v12v21v22][λ100λ2]=PΛ⇒AP=PΛ⇒P−1AP=Λ
- 微分方程组 state-space rep
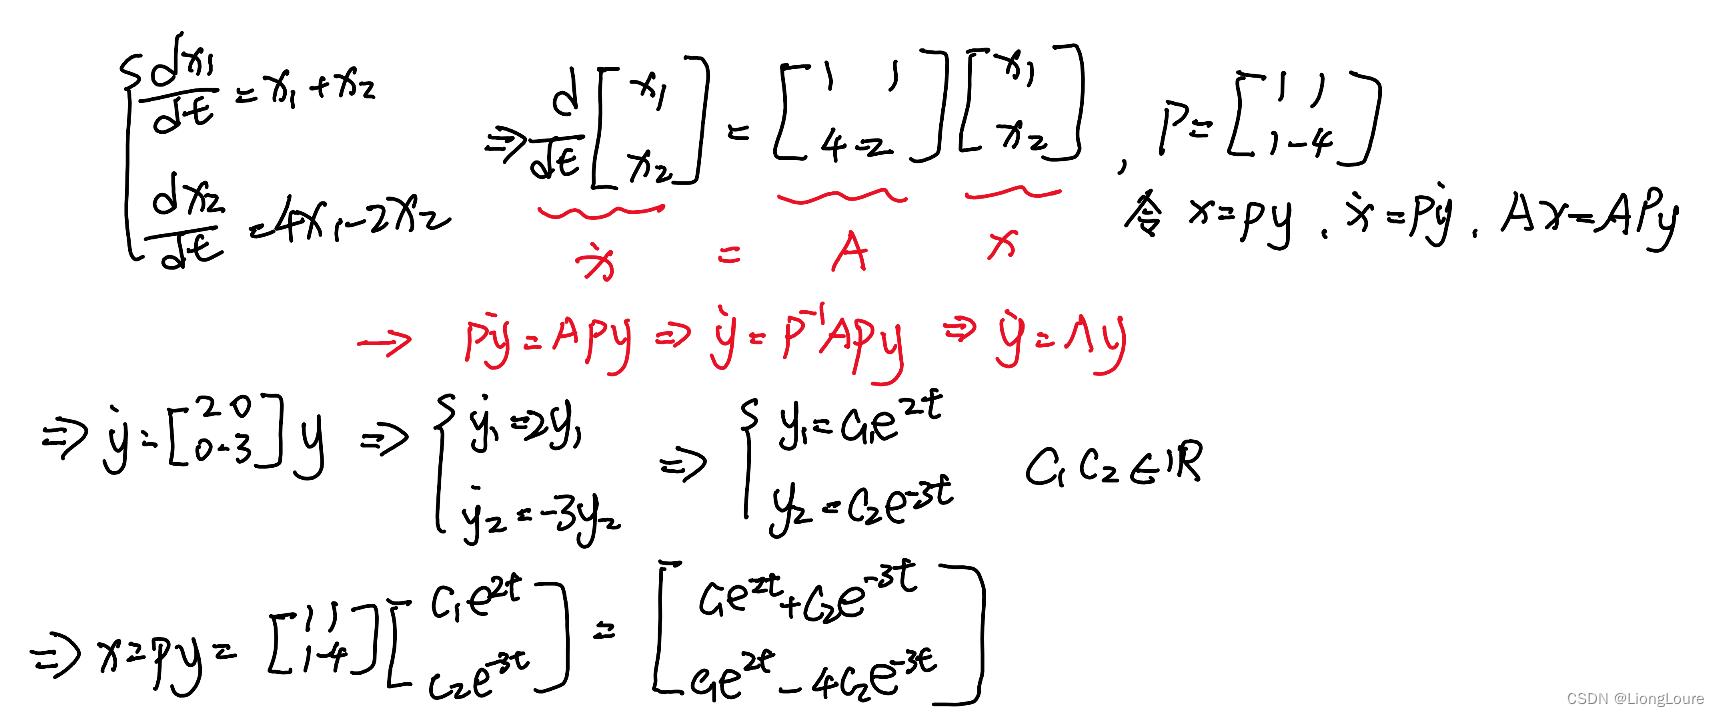
2.2 Summary
- A v ⃗ = λ v ⃗ A\vec{v}=\lambda \vec{v} Av=λv 在一条直线上
- 求解方法: ∣ A − λ E ∣ = 0 \left| A-\lambda E \right|=0 ∣A−λE∣=0
- P − 1 A P = Λ , P = [ v ⃗ 1 v ⃗ 2 ⋯ ] , Λ = [ λ 1 λ 2 ⋱ ] P^{-1}AP=\varLambda , P=\left[ \begin{matrix} \vec{v}_1& \vec{v}_2& \cdots\\ \end{matrix} \right] , \varLambda =\left[ \begin{matrix} \lambda _1& & \\ & \lambda _2& \\ & & \ddots\\ \end{matrix} \right] P−1AP=Λ,P=[v1v2⋯],Λ= λ1λ2⋱
- x ˙ = A x , x = P y , y ˙ = Λ y \dot{x}=Ax, x=Py,\dot{y}=\varLambda y x˙=Ax,x=Py,y˙=Λy
3. Ch0-3线性化Linearization
3.1 线性系统 Linear System 与 叠加原理 Superposition
x ˙ = f ( x ) \dot{x}=f\left( x \right) x˙=f(x)
- x 1 , x 2 x_1,x_2 x1,x2 是解
- x 3 = k 1 x 1 + k 2 x 2 , k 1 , k 2 ∈ R x_3=k_1x_1+k_2x_2,k_1,k_2\in \mathbb{R} x3=k1x1+k2x2,k1,k2∈R
- x 3 x_3 x3 是解
eg:
x ¨ + 2 x ˙ + 2 x = 0 √ x ¨ + 2 x ˙ + 2 x 2 = 0 × x ¨ + sin x ˙ + 2 x = 0 × \ddot{x}+2\dot{x}+\sqrt{2}x=0 √ \\ \ddot{x}+2\dot{x}+\sqrt{2}x^2=0 × \\ \ddot{x}+\sin \dot{x}+\sqrt{2}x=0 × x¨+2x˙+2x=0√x¨+2x˙+2x2=0×x¨+sinx˙+2x=0×
3.2 线性化:Taylor Series
f ( x ) = f ( x 0 ) + f ′ ( x 0 ) 1 ! ( x − x 0 ) + f ′ ′ ( x 0 ) 2 ! ( x − x 0 ) 2 + ⋯ + f n ( x 0 ) n ! ( x − x 0 ) n f\left( x \right) =f\left( x_0 \right) +\frac{f^{\prime}\left( x_0 \right)}{1!}\left( x-x_0 \right) +\frac{{f^{\prime}}^{\prime}\left( x_0 \right)}{2!}\left( x-x_0 \right) ^2+\cdots +\frac{f^n\left( x_0 \right)}{n!}\left( x-x_0 \right) ^n f(x)=f(x0)+1!f′(x0)(x−x0)+2!f′′(x0)(x−x0)2+⋯+n!fn(x0)(x−x0)n
若 x − x 0 → 0 , ( x − x 0 ) n → 0 x-x_0\rightarrow 0,\left( x-x_0 \right) ^n\rightarrow 0 x−x0→0,(x−x0)n→0,则有: ⇒ f ( x ) = f ( x 0 ) + f ′ ( x 0 ) ( x − x 0 ) ⇒ f ( x ) = k 1 + k 2 x − k 3 x 0 ⇒ f ( x ) = k 2 x + b \Rightarrow f\left( x \right) =f\left( x_0 \right) +f^{\prime}\left( x_0 \right) \left( x-x_0 \right) \Rightarrow f\left( x \right) =k_1+k_2x-k_3x_0\Rightarrow f\left( x \right) =k_2x+b ⇒f(x)=f(x0)+f′(x0)(x−x0)⇒f(x)=k1+k2x−k3x0⇒f(x)=k2x+b

eg1:

eg2:

eg3:
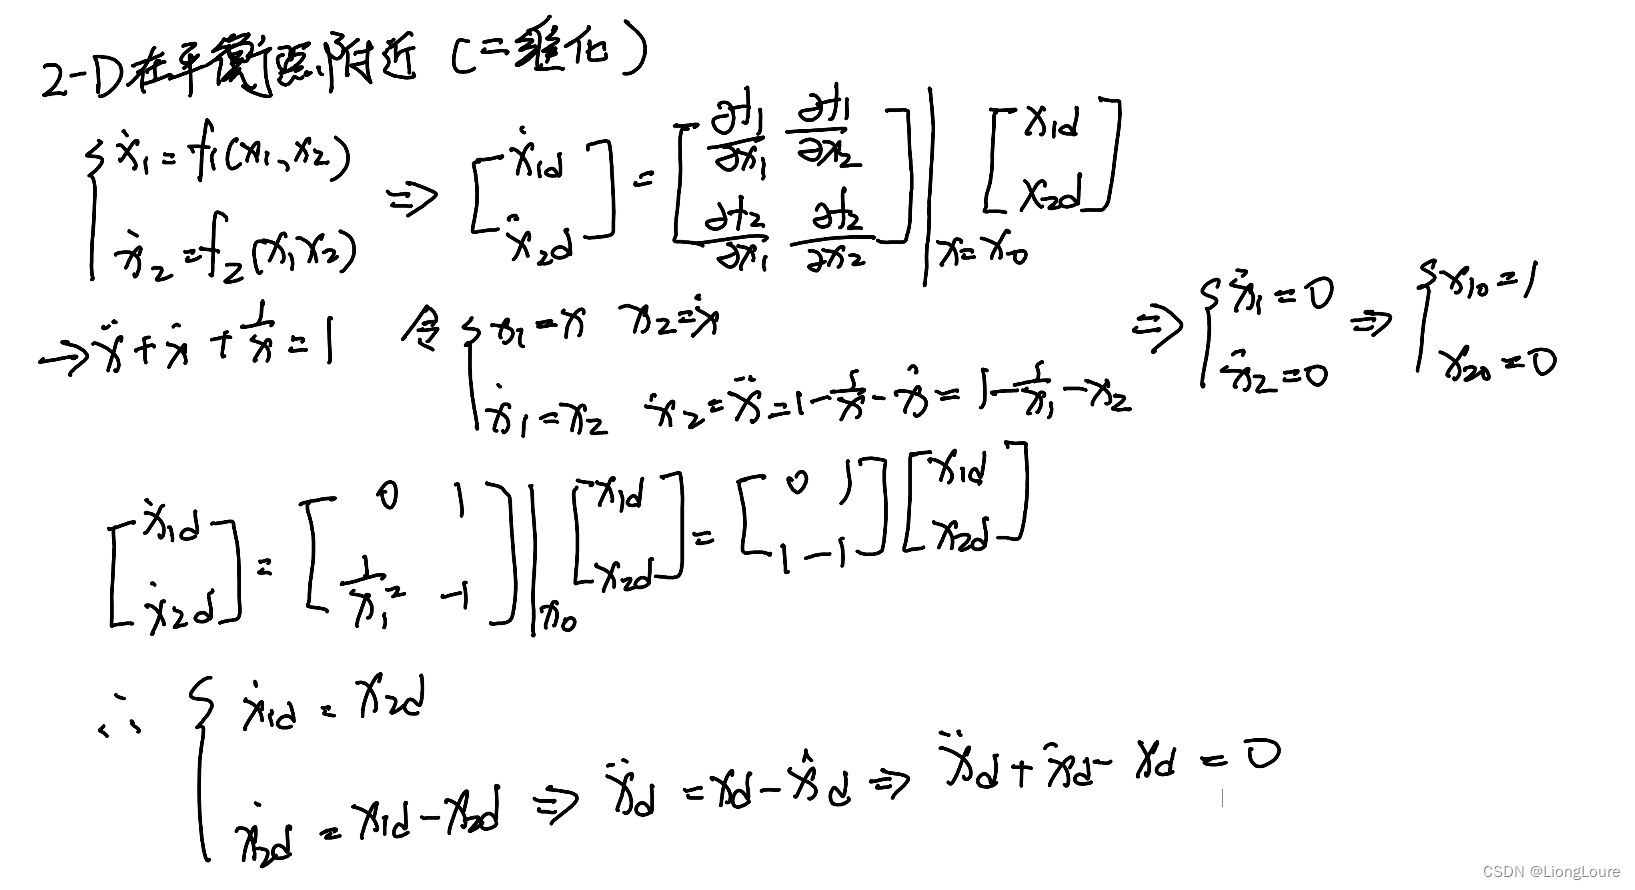
3.3 Summary
- f ( x ) = f ( x 0 ) + f ′ ( x 0 ) 1 ! ( x − x 0 ) , x − x 0 → 0 f\left( x \right) =f\left( x_0 \right) +\frac{f^{\prime}\left( x_0 \right)}{1!}\left( x-x_0 \right) ,x-x_0\rightarrow 0 f(x)=f(x0)+1!f′(x0)(x−x0),x−x0→0
- [ x ˙ 1 d x ˙ 2 d ] = [ ∂ f 1 ∂ x 1 ∂ f 1 ∂ x 2 ∂ f 2 ∂ x 1 ∂ f 2 ∂ x 2 ] ∣ x = x 0 [ x 1 d x 2 d ] \left[ \begin{array}{c} \dot{x}_{1\mathrm{d}}\\ \dot{x}_{2\mathrm{d}}\\ \end{array} \right] =\left. \left[ \begin{matrix} \frac{\partial f_1}{\partial x_1}& \frac{\partial f_1}{\partial x_2}\\ \frac{\partial f_2}{\partial x_1}& \frac{\partial f_2}{\partial x_2}\\ \end{matrix} \right] \right|_{\mathrm{x}=\mathrm{x}_0}\left[ \begin{array}{c} x_{1\mathrm{d}}\\ x_{2\mathrm{d}}\\ \end{array} \right] [x˙1dx˙2d]=[∂x1∂f1∂x1∂f2∂x2∂f1∂x2∂f2] x=x0[x1dx2d]
4. Ch0-4线性时不变系统中的冲激响应与卷积
4.1 LIT System:Linear Time Invariant
-
运算operator : O { ⋅ } O\left\{ \cdot \right\} O{⋅}
I n p u t O { f ( t ) } = o u t p u t x ( t ) \begin{array}{c} Input\\ O\left\{ f\left( t \right) \right\}\\ \end{array}=\begin{array}{c} output\\ x\left( t \right)\\ \end{array} InputO{f(t)}=outputx(t) -
线性——
叠加原理superpositin principle:
{ O { f 1 ( t ) + f 2 ( t ) } = x 1 ( t ) + x 2 ( t ) O { a f 1 ( t ) } = a x 1 ( t ) O { a 1 f 1 ( t ) + a 2 f 2 ( t ) } = a 1 x 1 ( t ) + a 2 x 2 ( t ) \begin{cases} O\left\{ f_1\left( t \right) +f_2\left( t \right) \right\} =x_1\left( t \right) +x_2\left( t \right)\\ O\left\{ af_1\left( t \right) \right\} =ax_1\left( t \right)\\ O\left\{ a_1f_1\left( t \right) +a_2f_2\left( t \right) \right\} =a_1x_1\left( t \right) +a_2x_2\left( t \right)\\ \end{cases} ⎩ ⎨ ⎧O{f1(t)+f2(t)}=x1(t)+x2(t)O{af1(t)}=ax1(t)O{a1f1(t)+a2f2(t)}=a1x1(t)+a2x2(t) -
时不变Time Invariant:
O { f ( t ) } = x ( t ) ⇒ O { f ( t − τ ) } = x ( t − τ ) O\left\{ f\left( t \right) \right\} =x\left( t \right) \Rightarrow O\left\{ f\left( t-\tau \right) \right\} =x\left( t-\tau \right) O{f(t)}=x(t)⇒O{f(t−τ)}=x(t−τ)
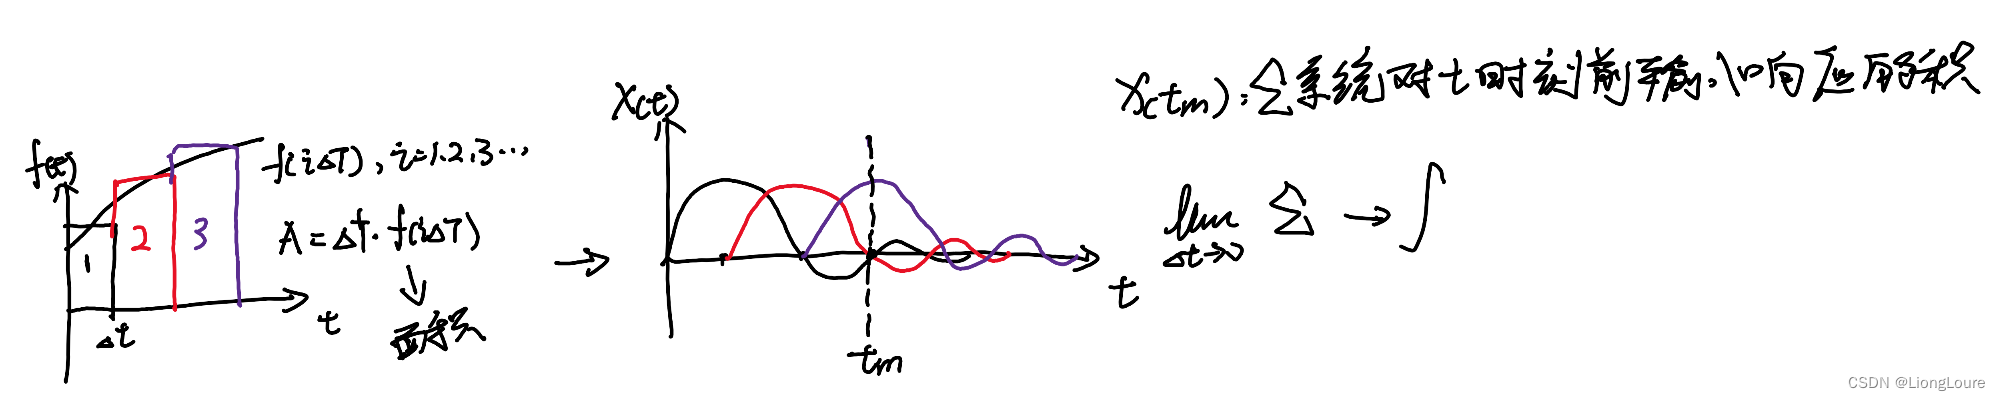
4.2 卷积 Convolution

4.3 单位冲激 Unit Impulse——Dirac Delta
LIT系统,h(t)可以完全定义系统

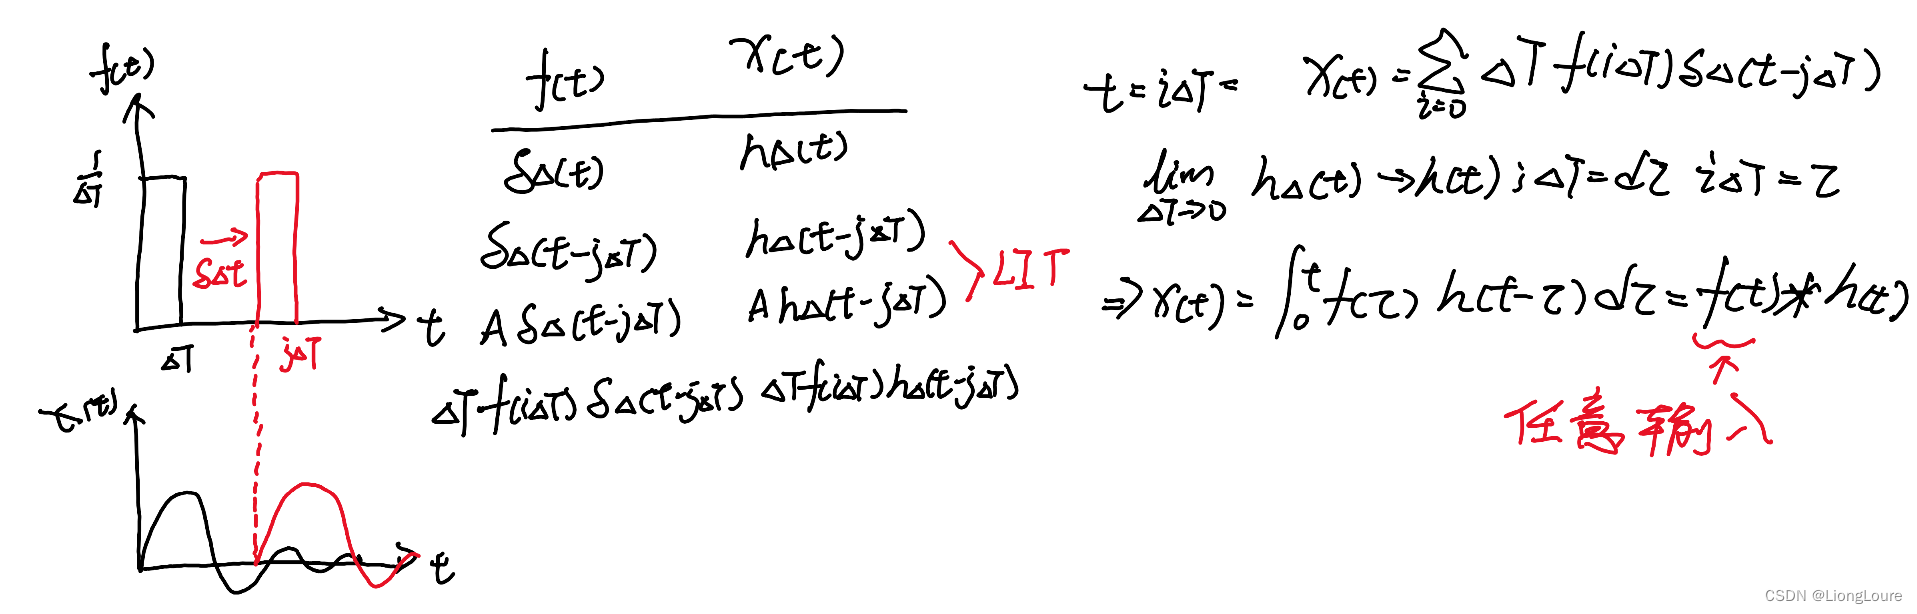
5. Ch0-5Laplace Transform of Convolution卷积的拉普拉斯变换
线性时不变系统 : LIT System
冲激响应:Impluse Response
卷积:Convolution
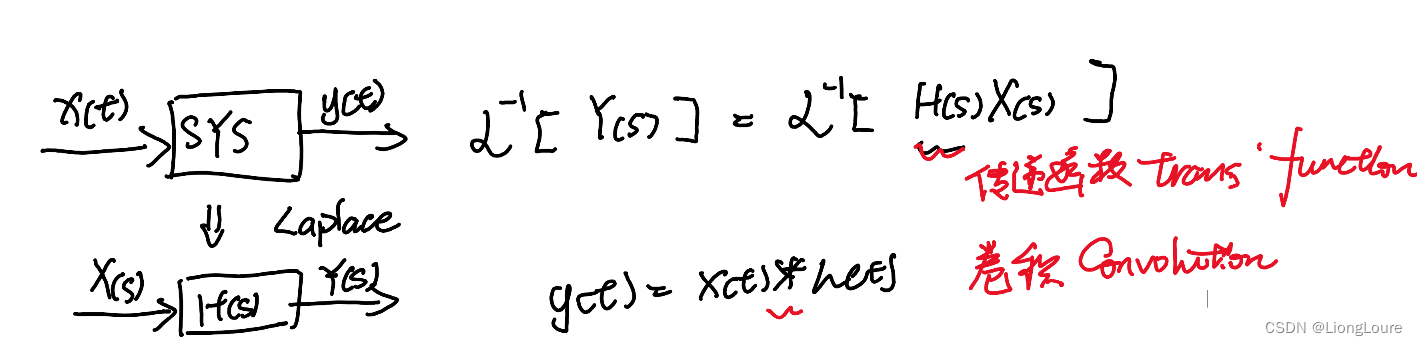
Laplace Transform : X ( s ) = L [ x ( t ) ] = ∫ 0 ∞ x ( t ) e − s t d t X\left( s \right) =\mathcal{L} \left[ x\left( t \right) \right] =\int_0^{\infty}{x\left( t \right) e^{-st}}\mathrm{d}t X(s)=L[x(t)]=∫0∞x(t)e−stdt
Convolution : x ( t ) ∗ g ( t ) = ∫ 0 t x ( τ ) g ( t − τ ) d τ x\left( t \right) *g\left( t \right) =\int_0^t{x\left( \tau \right) g\left( t-\tau \right)}\mathrm{d}\tau x(t)∗g(t)=∫0tx(τ)g(t−τ)dτ
证明: L [ x ( t ) ∗ g ( t ) ] = X ( s ) G ( s ) \mathcal{L} \left[ x\left( t \right) *g\left( t \right) \right] =X\left( s \right) G\left( s \right) L[x(t)∗g(t)]=X(s)G(s)
L [ x ( t ) ∗ g ( t ) ] = ∫ 0 ∞ ∫ 0 t x ( τ ) g ( t − τ ) d τ e − s t d t = ∫ 0 ∞ ∫ τ ∞ x ( τ ) g ( t − τ ) e − s t d t d τ \mathcal{L} \left[ x\left( t \right) *g\left( t \right) \right] =\int_0^{\infty}{\int_0^t{x\left( \tau \right) g\left( t-\tau \right) \mathrm{d}\tau}e^{-st}}\mathrm{d}t=\int_0^{\infty}{\int_{\tau}^{\infty}{x\left( \tau \right) g\left( t-\tau \right)}e^{-st}}\mathrm{d}t\mathrm{d}\tau L[x(t)∗g(t)]=∫0∞∫0tx(τ)g(t−τ)dτe−stdt=∫0∞∫τ∞x(τ)g(t−τ)e−stdtdτ
>令: u = t − τ , t = u + τ , d t = d u + d τ , t ∈ [ τ , + ∞ ) ⇒ u ∈ [ 0 , + ∞ ) u=t-\tau ,t=u+\tau ,\mathrm{d}t=\mathrm{d}u+\mathrm{d}\tau ,t\in \left[ \tau ,+\infty \right) \Rightarrow u\in \left[ 0,+\infty \right) u=t−τ,t=u+τ,dt=du+dτ,t∈[τ,+∞)⇒u∈[0,+∞)
L [ x ( t ) ∗ g ( t ) ] = ∫ 0 ∞ ∫ 0 ∞ x ( τ ) g ( u ) e − s ( u + τ ) d u d τ = ∫ 0 ∞ x ( τ ) e − s τ d τ ∫ 0 ∞ g ( u ) e − s u d u = X ( s ) G ( s ) \mathcal{L} \left[ x\left( t \right) *g\left( t \right) \right] =\int_0^{\infty}{\int_0^{\infty}{x\left( \tau \right) g\left( u \right)}e^{-s\left( u+\tau \right)}}\mathrm{d}u\mathrm{d}\tau =\int_0^{\infty}{x\left( \tau \right)}e^{-s\tau}\mathrm{d}\tau \int_0^{\infty}{g\left( u \right)}e^{-su}\mathrm{d}u=X\left( s \right) G\left( s \right) L[x(t)∗g(t)]=∫0∞∫0∞x(τ)g(u)e−s(u+τ)dudτ=∫0∞x(τ)e−sτdτ∫0∞g(u)e−sudu=X(s)G(s)
L [ x ( t ) ∗ g ( t ) ] = L [ x ( t ) ] L [ g ( t ) ] = X ( s ) G ( s ) \mathcal{L} \left[ x\left( t \right) *g\left( t \right) \right] =\mathcal{L} \left[ x\left( t \right) \right] \mathcal{L} \left[ g\left( t \right) \right] =X\left( s \right) G\left( s \right) L[x(t)∗g(t)]=L[x(t)]L[g(t)]=X(s)G(s)
6. Ch0-6复数Complex Number
x 2 − 2 x + 2 = 0 ⇒ x = 1 ± i x^2-2x+2=0\Rightarrow x=1\pm i x2−2x+2=0⇒x=1±i
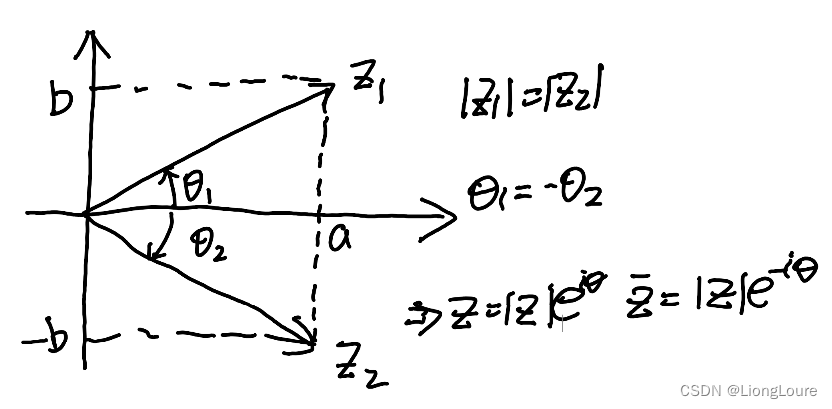
- 代数表达: z = a + b i , R e ( z ) = a , I m ( z ) = b z=a+bi,\mathrm{Re}\left( z \right) =a,\mathrm{Im}\left( z \right) =b z=a+bi,Re(z)=a,Im(z)=b, 分别称为
实部与虚部 - 几何表达: z = ∣ z ∣ cos θ + ∣ z ∣ sin θ i = ∣ z ∣ ( cos θ + sin θ i ) z=\left| z \right|\cos \theta +\left| z \right|\sin \theta i=\left| z \right|\left( \cos \theta +\sin \theta i \right) z=∣z∣cosθ+∣z∣sinθi=∣z∣(cosθ+sinθi)

- 指数表达: z = ∣ z ∣ e i θ z=\left| z \right|e^{i\theta} z=∣z∣eiθ
z 1 = ∣ z 1 ∣ e i θ 1 , z 2 = ∣ z 2 ∣ e i θ 2 ⇒ z 1 ⋅ z 2 = ∣ z 1 ∣ ∣ z 2 ∣ e i ( θ 1 + θ 2 ) z_1=\left| z_1 \right|e^{i\theta _1},z_2=\left| z_2 \right|e^{i\theta _2}\Rightarrow z_1\cdot z_2=\left| z_1 \right|\left| z_2 \right|e^{i\left( \theta _1+\theta _2 \right)} z1=∣z1∣eiθ1,z2=∣z2∣eiθ2⇒z1⋅z2=∣z1∣∣z2∣ei(θ1+θ2)

共轭: z 1 = a 1 + b 1 i , z 2 = a 2 − b 2 i ⇒ z 1 = z ˉ 2 z_1=a_1+b_1i,z_2=a_2-b_2i\Rightarrow z_1=\bar{z}_2 z1=a1+b1i,z2=a2−b2i⇒z1=zˉ2
7. Ch0-7欧拉公式的证明
更有意思的版本
e i θ = cos θ + sin θ i , i = − 1 e^{i\theta}=\cos \theta +\sin \theta i,i=\sqrt{-1} eiθ=cosθ+sinθi,i=−1
证明:
f ( θ ) = e i θ cos θ + sin θ i f ′ ( θ ) = i e i θ ( cos θ + sin θ i ) − e i θ ( − sin θ + cos θ i ) ( cos θ + sin θ i ) 2 = 0 ⇒ f ( θ ) = c o n s tan t f ( θ ) = f ( 0 ) = e i 0 cos 0 + sin 0 i = 1 ⇒ e i θ cos θ + sin θ i = 1 ⇒ e i θ = cos θ + sin θ i f\left( \theta \right) =\frac{e^{i\theta}}{\cos \theta +\sin \theta i} \\ f^{\prime}\left( \theta \right) =\frac{ie^{i\theta}\left( \cos \theta +\sin \theta i \right) -e^{i\theta}\left( -\sin \theta +\cos \theta i \right)}{\left( \cos \theta +\sin \theta i \right) ^2}=0 \\ \Rightarrow f\left( \theta \right) =\mathrm{cons}\tan\mathrm{t} \\ f\left( \theta \right) =f\left( 0 \right) =\frac{e^{i0}}{\cos 0+\sin 0i}=1\Rightarrow \frac{e^{i\theta}}{\cos \theta +\sin \theta i}=1 \\ \Rightarrow e^{i\theta}=\cos \theta +\sin \theta i f(θ)=cosθ+sinθieiθf′(θ)=(cosθ+sinθi)2ieiθ(cosθ+sinθi)−eiθ(−sinθ+cosθi)=0⇒f(θ)=constantf(θ)=f(0)=cos0+sin0iei0=1⇒cosθ+sinθieiθ=1⇒eiθ=cosθ+sinθi
求解: sin x = 2 \sin x=2 sinx=2
令: sin z = 2 = c , z ∈ C \sin z=2=c,z\in \mathbb{C} sinz=2=c,z∈C
{ e i z = cos z + sin z i e i ( − z ) = cos z − sin z i ⇒ e i z − e − i z = 2 sin z i \begin{cases} e^{iz}=\cos z+\sin zi\\ e^{i\left( -z \right)}=\cos z-\sin zi\\ \end{cases}\Rightarrow e^{iz}-e^{-iz}=2\sin zi {eiz=cosz+sinziei(−z)=cosz−sinzi⇒eiz−e−iz=2sinzi
∴ sin z = e i z − e − i z 2 i = c ⇒ e a i − b − e b − a i 2 i = e a i e − b − e b e − a i 2 i = c \therefore \sin z=\frac{e^{iz}-e^{-iz}}{2i}=c\Rightarrow \frac{e^{ai-b}-e^{b-ai}}{2i}=\frac{e^{ai}e^{-b}-e^be^{-ai}}{2i}=c ∴sinz=2ieiz−e−iz=c⇒2ieai−b−eb−ai=2ieaie−b−ebe−ai=c
且有: { e i a = cos a + sin a i e i ( − a ) = cos a − sin a i \begin{cases} e^{ia}=\cos a+\sin ai\\ e^{i\left( -a \right)}=\cos a-\sin ai\\ \end{cases} {eia=cosa+sinaiei(−a)=cosa−sinai
⇒ e − b ( cos a + sin a i ) − e b ( cos a − sin a i ) 2 i = ( e − b − e b ) cos a − ( e − b + e b ) sin a i 2 i = c ⇒ 1 2 ( e b − e − b ) cos a i + 1 2 ( e − b + e b ) sin a = c = c + 0 i \Rightarrow \frac{e^{-b}\left( \cos a+\sin ai \right) -e^b\left( \cos a-\sin ai \right)}{2i}=\frac{\left( e^{-b}-e^b \right) \cos a-\left( e^{-b}+e^b \right) \sin ai}{2i}=c \\ \Rightarrow \frac{1}{2}\left( e^b-e^{-b} \right) \cos ai+\frac{1}{2}\left( e^{-b}+e^b \right) \sin a=c=c+0i ⇒2ie−b(cosa+sinai)−eb(cosa−sinai)=2i(e−b−eb)cosa−(e−b+eb)sinai=c⇒21(eb−e−b)cosai+21(e−b+eb)sina=c=c+0i
⇒ { 1 2 ( e − b + e b ) sin a = c 1 2 ( e b − e − b ) cos a = 0 \Rightarrow \begin{cases} \frac{1}{2}\left( e^{-b}+e^b \right) \sin a=c\\ \frac{1}{2}\left( e^b-e^{-b} \right) \cos a=0\\ \end{cases} ⇒{21(e−b+eb)sina=c21(eb−e−b)cosa=0
- 当 b = 0 b=0 b=0 时, sin a = c \sin a=c sina=c 不成立(所设 a , b ∈ R a,b\in \mathbb{R} a,b∈R)
- 当 cos a = 0 \cos a=0 cosa=0 时, 1 2 ( e − b + e b ) = ± c ⇒ 1 + e 2 b ± 2 c e b = 0 \frac{1}{2}\left( e^{-b}+e^b \right) =\pm c\Rightarrow 1+e^{2b}\pm 2ce^b=0 21(e−b+eb)=±c⇒1+e2b±2ceb=0
设 u = e b > 0 u=e^b>0 u=eb>0 ,则有: u = ± c ± c 2 − 1 u=\pm c\pm \sqrt{c^2-1} u=±c±c2−1
∴ b = ln ( c ± c 2 − 1 ) \therefore b=\ln \left( c\pm \sqrt{c^2-1} \right) ∴b=ln(c±c2−1)
⇒ z = π 2 + 2 k π + ln ( c ± c 2 − 1 ) i = π 2 + 2 k π + ln ( 2 ± 3 ) i \Rightarrow z=\frac{\pi}{2}+2k\pi +\ln \left( c\pm \sqrt{c^2-1} \right) i=\frac{\pi}{2}+2k\pi +\ln \left( 2\pm \sqrt{3} \right) i ⇒z=2π+2kπ+ln(c±c2−1)i=2π+2kπ+ln(2±3)i
8. Ch0-8Matlab/Simulink传递函数Transfer Function

L − 1 [ a 0 Y ( s ) + s Y ( s ) ] = L − 1 [ b 0 U ( s ) + b 1 s U ( s ) ] ⇒ a 0 y ( t ) + y ˙ ( t ) = b 0 u ( t ) + b 1 u ˙ ( t ) ⇒ y ˙ − b 1 u ˙ = b 0 u − y \mathcal{L} ^{-1}\left[ a_0Y\left( s \right) +sY\left( s \right) \right] =\mathcal{L} ^{-1}\left[ b_0U\left( s \right) +b_1sU\left( s \right) \right] \\ \Rightarrow a_0y\left( t \right) +\dot{y}\left( t \right) =b_0u\left( t \right) +b_1\dot{u}\left( t \right) \\ \Rightarrow \dot{y}-b_1\dot{u}=b_0u-y L−1[a0Y(s)+sY(s)]=L−1[b0U(s)+b1sU(s)]⇒a0y(t)+y˙(t)=b0u(t)+b1u˙(t)⇒y˙−b1u˙=b0u−y


9. Ch0-9阈值选取-机器视觉中应用正态分布和6-sigma
5M1E——造成产品质量波动的六因素
人 Man Manpower
机器 Machine
材料 Material
方法 Method
测量 Measurment
环境 Envrionment
DMAIC —— 6σ管理中的流程改善
定义 Define
测量 Measure
分析 Analyse
改善 Improve
控制 Control
随机变量与正态分布 Normal Distribution
X = ( μ , σ 2 ) X=\left( \mu ,\sigma ^2 \right) X=(μ,σ2)
μ \mu μ : 期望(平均值), σ 2 \sigma ^2 σ2:方差

6σ与实际应用


)


-- 串口配置及串口重定向(printf))


)
